Jumeau Numérique Systémique : Collecte des activités sur le terrain
Avant propos
Peut-on construire un jumeau numérique à partir de ce que l’on observe sur le terrain, plutôt qu’à partir de la conception des bureaux d’études ? C’est la question au cœur d’un retour d’expérience qui porte sur l’accostage entre théorie et pratique : comment paramétrer des jumeaux numériques à partir de l'observation du terrain.
Cet article prend la suite de Jumeaux Numériques Systémiques : modélisation des processus industriels et des activités - OCTO Talks ! [A] (*) qui introduit le concept de jumeau numérique systémique (JNS) industriel, qui intègre les différentes dimensions (équipement, pièce, outil, compétence, …) en interactions lors d'activités.
Jumeaux Numériques Systémiques : comment commencer - OCTO Talks ! [B] (*) qui introduit les stratégies de modélisation Top-Down, Bottom-UP et Middle-Out qui distinguent la modélisation à l’échelle de l’unité, îlot ou équipe.
(*) Les définitions d’état, de dimension, d’activité et de transition ainsi que leurs règles y ont été introduites
La numérotation des figures est absolue et complète les précédentes
Idem pour la numérotation des références
Les figures sont visibles en haute résolution en cliquant dessus
Introduction : Continuité hiérarchique de l’astre à l’humain
Avant la Révolution, le royaume de France ne connaît pas un système de mesure, mais une myriade d'environ 700 à 800 unités différentes, portant parfois le même nom mais dont les valeurs changeaient d'une province, d'une ville, ou d'une paroisse à l'autre, ce qui est une source infinie de complexité et de litiges.
Juste avant la révolution française, les cahiers de doléances sont rédigés en préparation des états généraux. Parmi celles-ci émerge le besoin d’unifier les multiples poids et mesures ayant cours sur le royaume.
En 1790, l'Assemblée constituante demande à l'Académie des sciences de concevoir un nouveau système de mesure universel qui, en 1792, définit le mètre. Indépendant de tout continent, royaume ou culture, sa longueur doit correspondre au dix-millionième d’arc de méridien entre le pôle boréal et l’équateur. Le 1er août 1793, la Convention nationale adopte un décret qui définit officiellement le mètre et en commande la mise en application.
Le choix d’un dix-millionième d’arc de méridien se justifie par sa compatibilité avec l’échelle humaine, proche d’une Aune ou d’une demi-toise (Après définition du mètre-étalon, l’aune de Paris vaudra environ 1m19, la toise de Paris environ 1m95). Cependant, à ce stade, le mètre n’est encore qu’une abstraction définie comme une fraction d’astre macroscopique mais que l’on ne sait représenter précisément à l’échelle humaine. Pragmatiquement, ce n’est encore qu’un concept inutilisable.
C’est aux astronomes Jean-Baptiste Delambre et Pierre Méchain qu’incombe le défi de matérialiser le mètre à une échelle utile.
Les informations initiales sont :
- Les latitudes précises de Barcelone et Dunkerque. Les deux villes ne sont pas choisies au hasard : elles sont situées toutes deux au niveau de la mer, sur le même arc méridien que Paris (argument symbolique) et leur distance sur cet arc correspond approximativement au dixième de la distance pôle-équateur (0,1072 exactement).
- Les bases géodésiques (baseline dans la figure ci-dessous) mesurées avec des règles de précision pour calibrer la chaîne de triangles
La méthode repose sur la triangulation en reliant une chaîne de points élevés (clochers, collines, tours), et en mesurant uniquement les angles de ces triangles. Cette méthode est une opération bien plus précise que la mesure directe de longues distances au sol. Elle s’effectue par un instrument tout juste inventé par Jean-Charles de Borda, le cercle répétiteur, qui permet de multiplier les lectures d'un même angle pour en réduire drastiquement l'erreur.
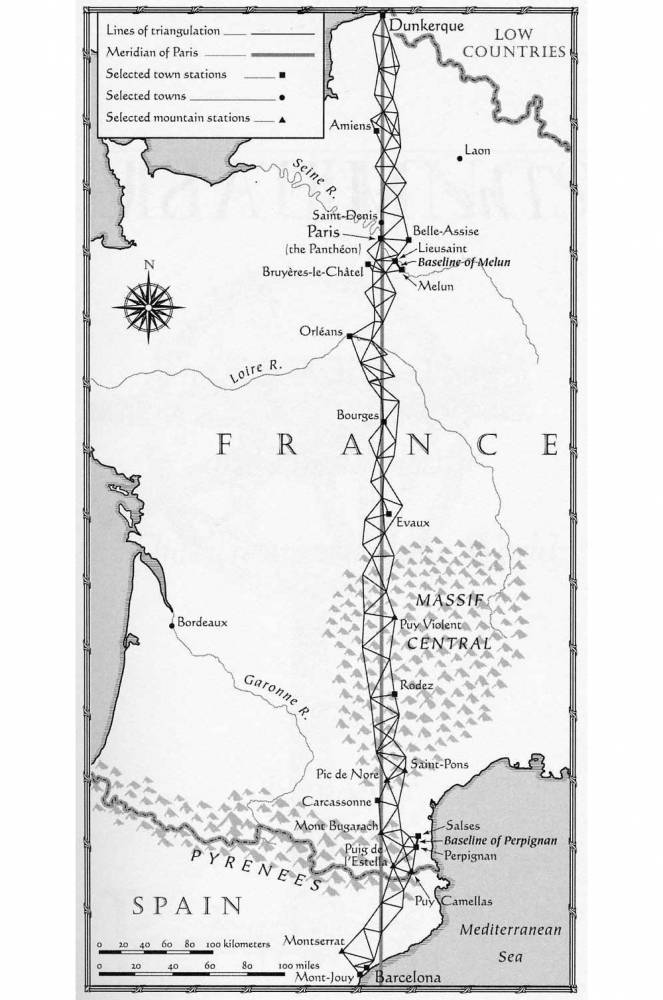
Ainsi, de 1792 à 1798, pendant la révolution et la guerre avec l'Espagne, les deux astronomes Méchain et Delambre ont arpenté les territoires pour construire un maillage de 155 triangles le long du méridien à partir de points remarquables en en mesurant chacun des angles. Ils ont fractionné une référence macroscopique en une référence utilisable à l’échelle humaine. Ainsi, le mètre correspond au 1 072 000ème de l’arc de méridien entre les deux villes, mais surtout, au 10 000 000ème de l’arc pôle-équateur. Ils ont ainsi établi une relation de continuité entre l’échelle macroscopique et une référence manipulable à l’échelle humaine.
Un mètre provisoire est adopté dès 1793 à partir des données disponibles. Ainsi, le 7 avril 1795 (18 germinal an III), la Convention rend le système métrique décimal obligatoire et fixe définitivement la nomenclature des mesures. Le mètre définitif, le « mètre des Archives », une barre de platine, est déposé en 1799 et plusieurs copies de mètre sont exposées au public. [1, 2, 3].
Continuité hiérarchique de la gamme logistique aux activités manuelles
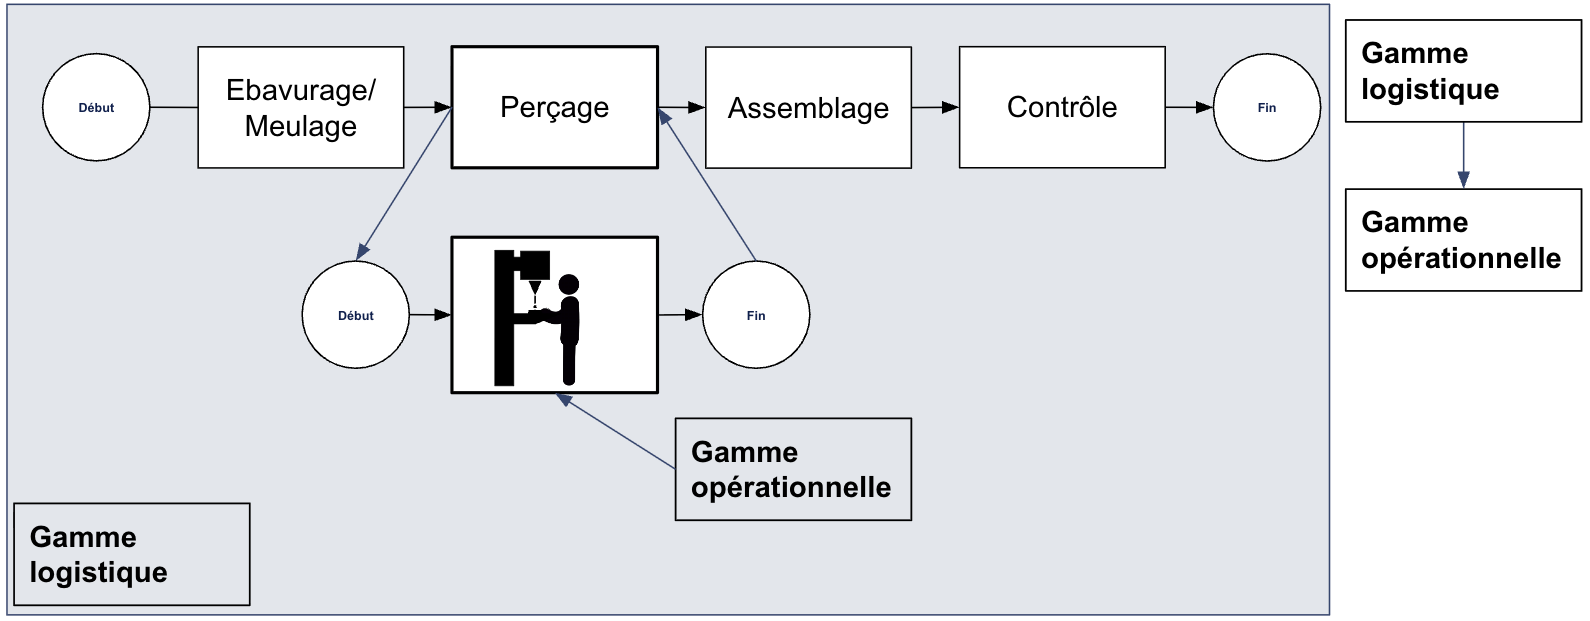
Fig_28: Gamme logistique et gamme opérationnelle
À haut niveau dans l'organisation manufacturière, les gammes logistique définissent l’enchaînement du cycle de vie du produit d’un atelier à l'autre.
Au niveau hiérarchiquement inférieur, la gamme opérationnelle définit chaque activité en détail.
Le niveau hiérarchiquement inférieur à la gamme opérationnelle est l'Instruction de Travail (IT). Les bureaux d’étude détaillent les IT de transformation de la matière avec toutes les cotes, instructions et durées nécessaires à l'exécution.
En Fig_28, la gamme opérationnelle est simplifiée en une seule IT, en l'occurrence le perçage, qui correspond à l’activité de transformation de la matière. Cette vision simplifiée de la gamme opérationnelle ne correspond pas à la complexité de la réalité contrairement à Fig_29 qui détaille les activités réellement opérées.
Le workflow Fig_29 suit le cycle de vie du produit, ici d’un équipement à l’autre, à travers une succession d’Instructions de Travail (IT), qu'elles soient productives (transformation) ou non productives (préparation, manutention ou remise en état).
Dans les faits, sur le terrain, les opérations sont structurées ainsi :
- La préparation des principales dimensions mises en œuvre : équipement, outil, composants, consommables, etc.
- Une chaîne d’Instruction de Travail (IT) de préparation, transformation et manutention. Cette chaîne peut être effectuée une ou plusieurs fois en fonction de l’organisation des opérations (Batch, One Piece Flow, …).
- Remise en état de l’atelier.
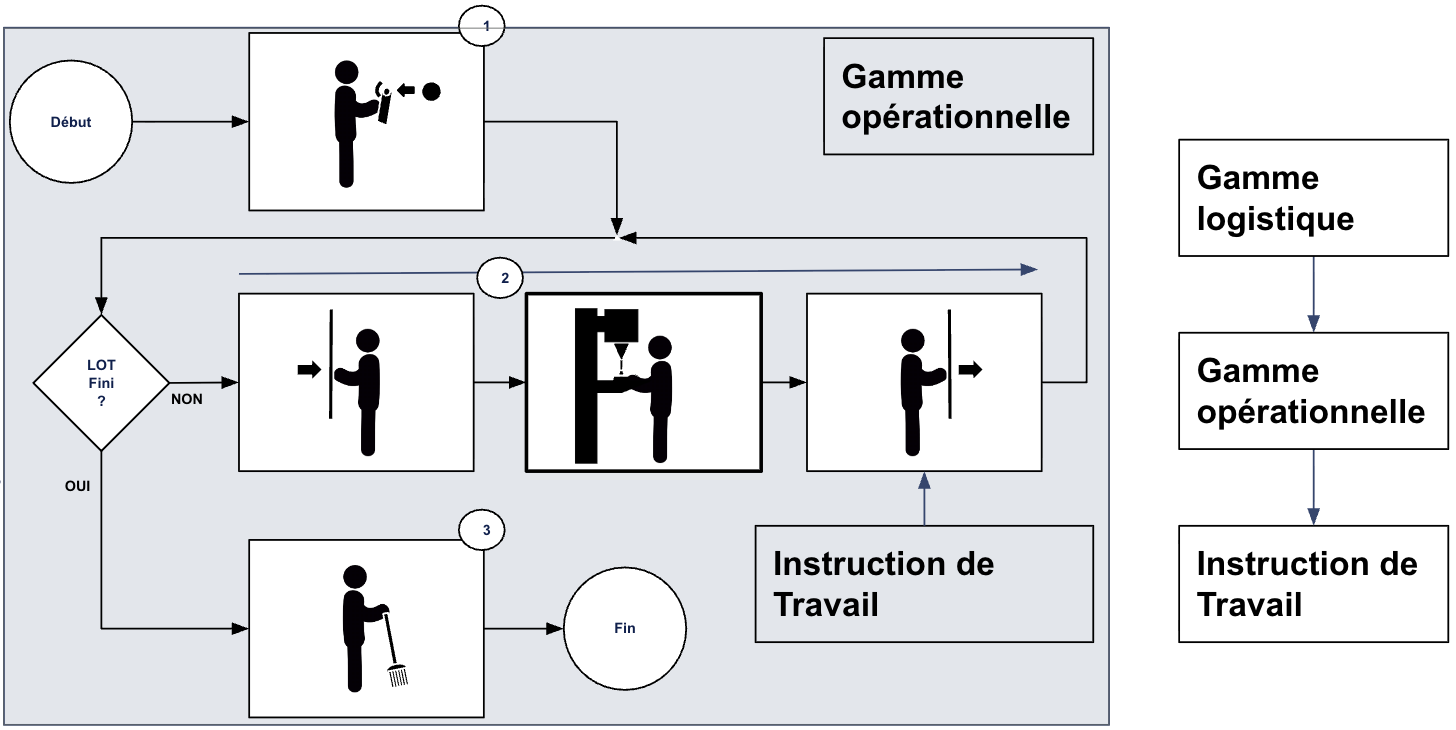
Fig_29: Réalité du terrain
Le problème rencontré par les opérations en atelier est la difficulté rencontrée pour le calcul des indicateurs du pilotage des opérations :
- Takt Time : cadence à laquelle un poste de travail réalise son activité
- HMO (Heure Main d'Œuvre) : temps humain passé par pièce pour réaliser une opération industrielle
- HMA (Heure Machine Allouée) : temps machine par pièce requis pour une opération industrielle
- ETP (Equivalent Temps Plein) nécessaire pour l’atelier
- TRS (Taux Rendement Synthétique) : qui intègre entres-autres le ratio entre le temps productif et les temps non-productifs
En effet, faute d’un connaissance partagée des attributs de certaines IT, particulièrement celles considérées comme non-productives,(temps, valeur ajoutée, …), il est impossible de calculer précisément une valeur d’indicateur reconnue par tous les métiers de l’atelier. Ceci est particulièrement impactant pour les gammes d’opérations manuelles. En effet, des gammes sous automation produisent automatiquement les données nécessaires au calcul des indicateurs.
Comme en 1792, nous rencontrons un problème de lien entre gammes à haut niveau d’abstraction et activités à l’échelle humaine. Au lieu de trianguler le territoire de Barcelone à Dunkerque, l’objectif est ici de mesurer les IT factuelles réalisées et en assurer la continuité hiérarchique avec les gammes. En d’autres termes, offrir la possibilité d’un drill-down dans un modèle de données unifié, de la gamme logistique à l’IT non productive.
Si le premier objectif est le calcul d’indicateurs, nous verrons ensuite les perspectives qu’offrent un tel modèle de données pour assurer la continuité du macroscopique à l’activité humaine et ainsi de construire des Jumeaux Numériques à une granularité beaucoup plus fine.
Capter la réalité physique
Le concept d’Instruction de Travail (IT) correspond à un modèle d’activité. Il est distinct des instances d’activité captées sur le terrain. Par exemple lors d’un shift, si un opérateur perce successivement trois pièces, autant d’instances d’activités sont détectées, chacune partageant la même IT, en l'occurrence Perçage.
À la différence des flowcharts en Fig_28 et Fig_29 qui suivent le cycle de vie du produit, la captation d’informations sur le terrain suit le cycle de vie de l’opérateur. Il est intéressant de se focaliser ce dernier car c’est lui qui déclenche les activités (fonction trigger). Suivre son cycle de vie est donc le moyen le plus fiable de n’en manquer aucune.
Dans le cas de gammes opérationnelles non réentrantes où les produits sont traités un par un, les cycles de vie du produit et de l’opérateur coïncident et la saisie est relativement simple : ayant une relation d’une activité pour un IT, la chaîne d’activités collectées est très proche de la chaîne d’IT résultante.
En revanche, pour des gammes opérationnelles plus complexes, plusieurs activités peuvent se référer à une même IT. Ainsi, dans le cas d’opérations qui traitent plusieurs instances de produit simultanément, la capture des activités exige de les distinguer par les identifiants précis des dimensions (produit, équipement, …) en plus des horodatages classiquement collectés.
Pour capturer ces informations, le dispositif retenu est de filmer l’opérateur avec une caméra mobile en complétant par des informations verbales (id produit, équipement, IT, valeur, …).
Une fois les informations collectées, la vidéo est chargée sur un PC en back-office. L’auditeur la visionne et pointe à la main toutes les instances d’IT, avec un horodatage de début et de fin, son nom et tous les attributs collectés
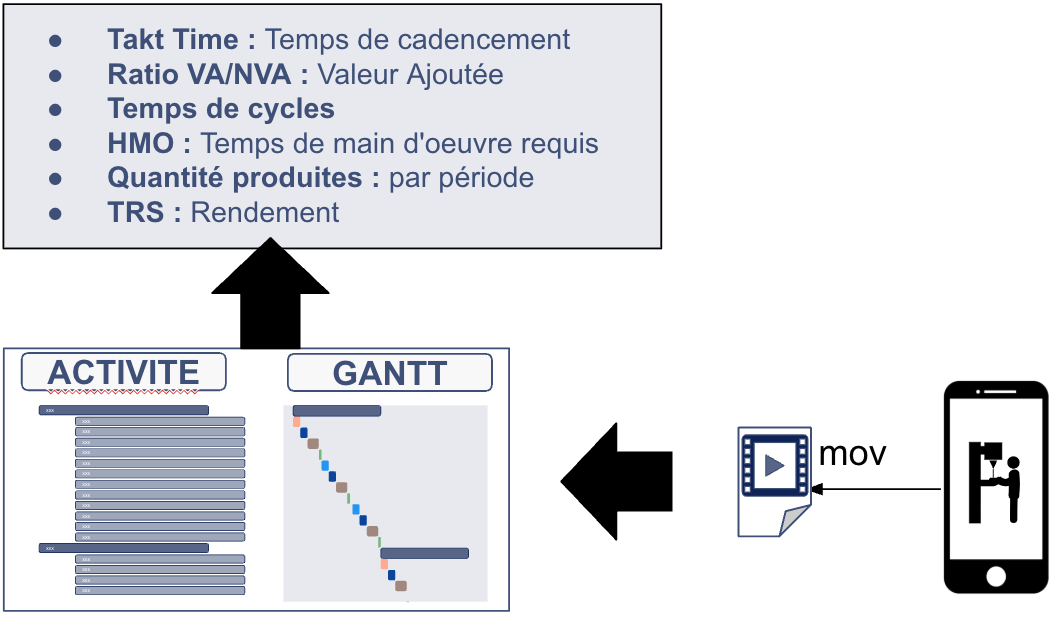
Fig_30 : Indicateurs agrégés à partir des instances d’activité
Le résultat est une liste d’activités accompagnée de ses attributs. Hiérarchiquement, celles-ci sont rattachées à la gamme d’opérations étudiée, elle-même incluse dans une gamme logistique.
A des fins de visualisation, cette même liste peut être représentée sous la forme d’un diagramme de GANTT.
Chaque activité étant associée à une Instruction de Travail (IT), l’agrégation par IT permet le calcul des indicateurs attendus : Takt Time, ratio valeur ajoutée / non-valeur ajoutée, temps de cycle, HMO, quantité produite, TRS.
Distribution des activités par dimension
Le calcul de ces indicateurs est un premier jalon, le second est de généraliser ces activités et IT en un modèle générique.
Pour définir le modèle de données d’un jumeau numérique ayant une continuité hiérarchique de la gamme logistique aux IT, il reste à consolider ces résultats en constituant les workflows à l’échelle de L'Instruction de Travail.
Le modèle mis en œuvre est celui décrit par le principe des 3 unités [Culture Data et Industrie : du flux maîtrisé à la data motorisée].
Il définit chaque activité selon les unités d’action (IT), de temps (horodatages) et de lieu. L’unité de lieu correspond à l’ensemble des dimensions, chaque dimension correspondant à un item physique (produits, équipements, outils, …).
En appliquant ce principe
- Sélectionner les dimensions que l’on considère utile de tracer. Certaines dimensions considérées comme de moindre importance peuvent être négligées
- Pour une dimension donnée, constituer la liste des activités qui l’intègrent dans leurs unités de lieu. Cette liste, chronologiquement ordonnée, est une série temporelle.
Les instances d’activités sont ainsi distribuées (répliquée) sur toutes les séries temporelles créées par dimension.
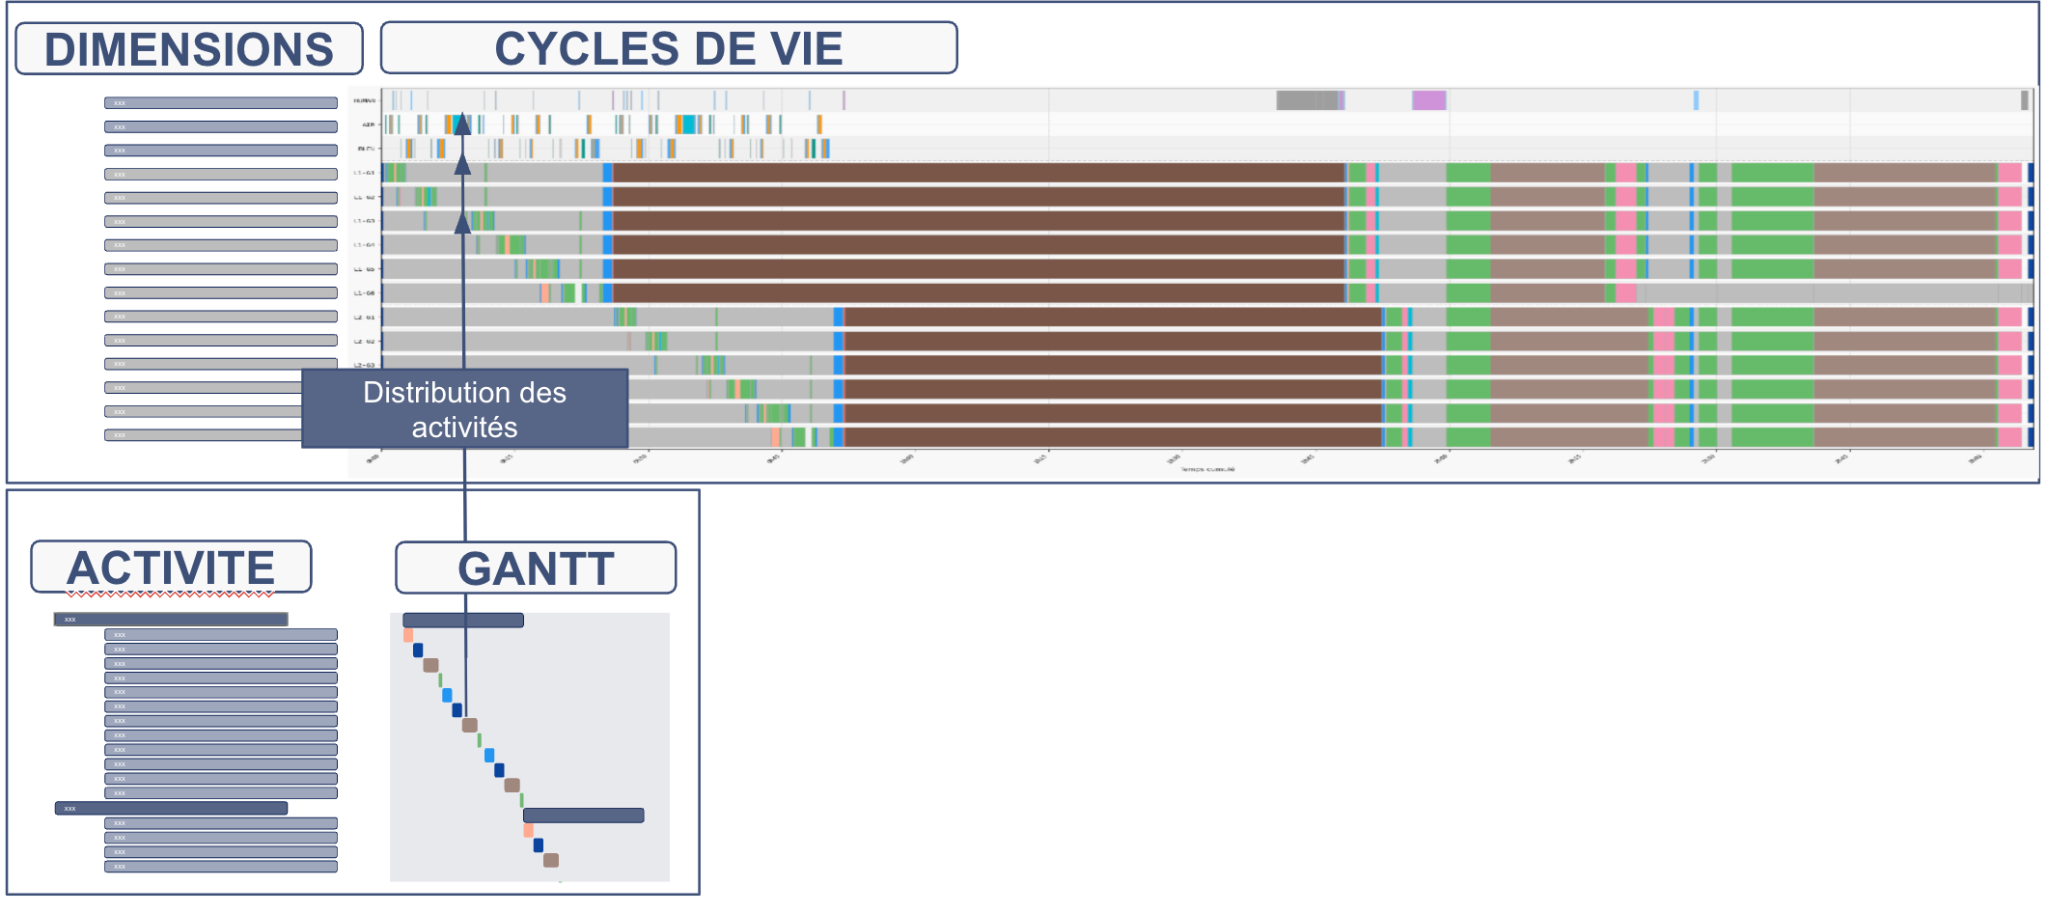
*Fig_31 : * Distribution des instances d’activité par cycles de vie
Dans l’exemple Fig_31, quinze dimensions ont été sélectionnées, représentées par autant de séries temporelles. Les couleurs dans les séries temporelles correspondent aux IT. L’axe des abscisses est le temps, l’axe des ordonnées donne les dimensions sélectionnées :
- Dimension Opérateur
- Dimension Equipement_de contrôle N°1
- Dimension Equipement_de contrôle N°2
- Dimensions Produit [1-12] (deux lots de six pièces)
Sur la première série temporelle, celle de l'opérateur, seules sont représentées les activités où l’opérateur est seul pour des raisons de lisibilité. Dans les faits, l’opérateur est présent au minimum à l’initialisation des activités puisque c’est lui qui en déclenche l’intégralité. En revanche, il n’est pas obligatoirement présent pendant l’exécution de l’activité quand celle-ci est assurée par un système semi-automatique.
Du terrain au simulateur
L’objectif étant de constituer le workflow de la gamme opérationnelle. Celle-ci est correspondant au cycle de vie du produit, seules les douze dernières séries temporelles sont prises en compte ici.
Chacunes de ces séries temporelles représentent donc l’exécution de la même gamme opérationnelle qui, ici, se découpe en 3 principales phases :
- Phase 1 de type One Piece Flow avec overlap : chaque pièce est traitée une par une et, lors de temps masqués, la pièce suivante peut démarrer la phase sans attendre la fin de la précédente.
- Phase 2 de type batch automatique : les pièces sont regroupées en lot. En Fig_32, la couleur marron représente l’IT Séchage déclenchée par l’opérateur mais exécutée par une étuve.
- Phase 3 : postes unitaires par lot : l’opérateur progresse IT par IT, en y exécutant les deux lots de 6 pièces
Ces phases structurent la gamme opérationnelle que l’on peut représenter sous la forme du flowchart correspondant à la fabrication du produit.
Les caractéristiques de chaque IT sont calculées à partir de l’agrégation des activités correspondantes (durée, VA/NVA, …)
La connaissance des phases et des leurs caractéristiques (poste batch, postes unitaires par lot, one-piece flow avec overlap) apporte une information supplémentaire nécessaire au modèle de données. Celui-ci doit pouvoir paramétrer un simulateur capable de reproduire des instances d’exécution de gamme.
Par exemple, simuler la gamme opérationnelle illustrée Fig_32 exige d’identifier IT par IT quelles sont les dimensions contraintes pour détecter les opportunités de temps masqué et démarrer, le cas échéant, une activité parallèle en fonction des dimensions disponibles.
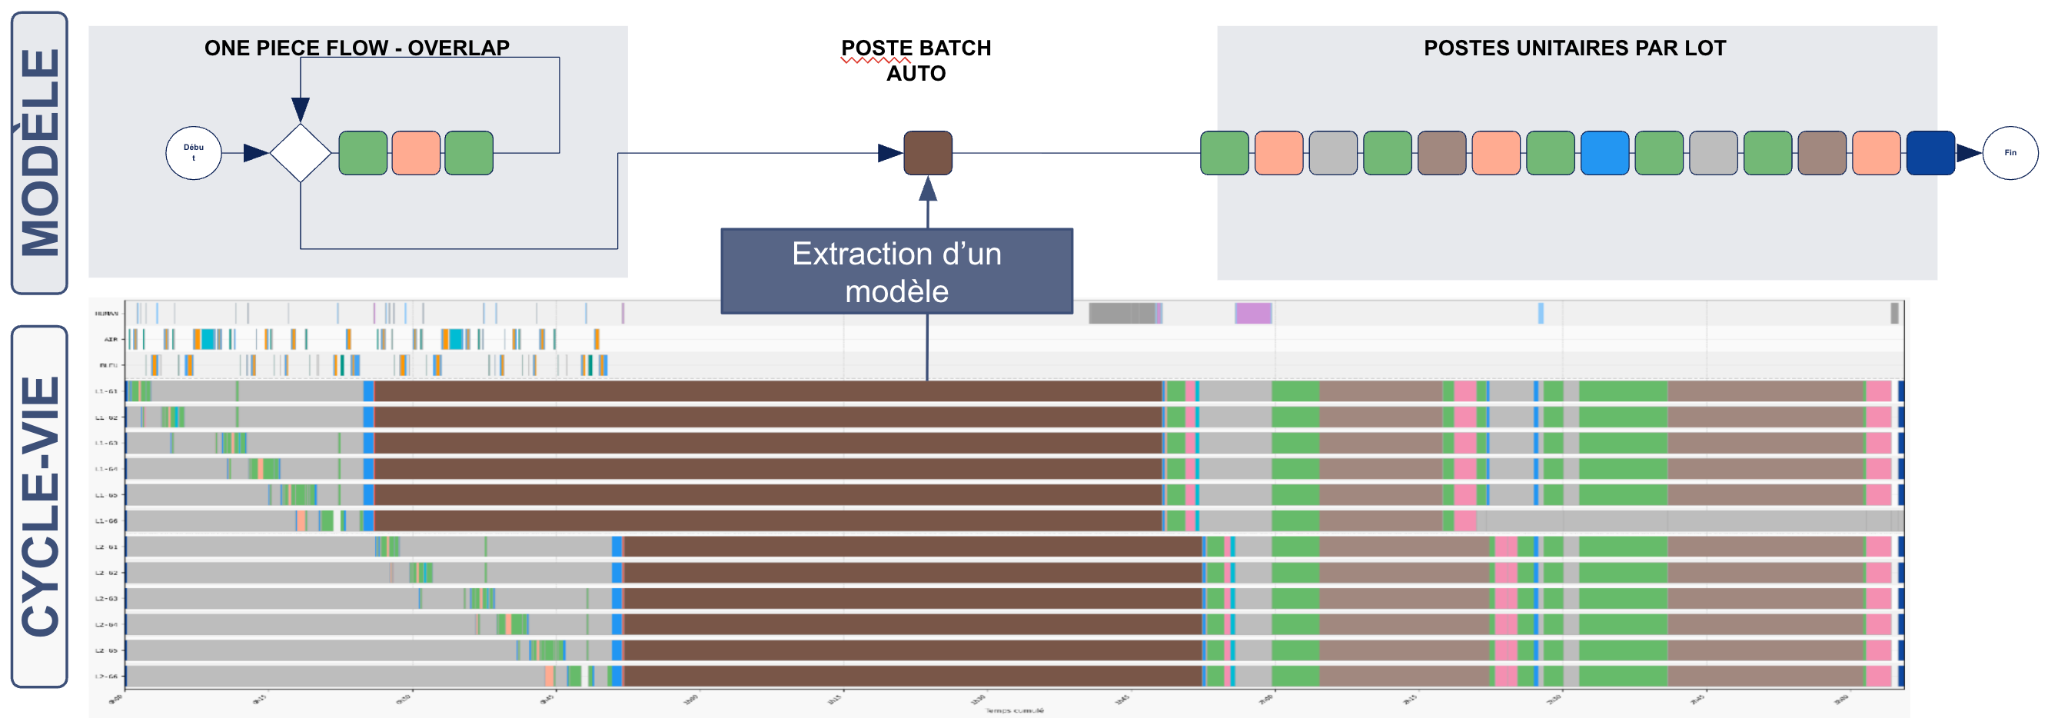
Fig_32 : Construction des flowcharts
À partir de séquences d’IT collectées sur un site industriel, celles-ci ont été modifiées pour s’adapter aux caractéristiques d’un autre site et en construire la gamme d'opérations correspondante.
Pour cela, les caractéristiques de certaines IT comme les transferts logistiques ont été modifiées en fonction de la topologie du site. De même, le remplacement d’un équipement par un autre peut engendrer la modifications des attributs de certaines IT.
Dans le contexte de ce retour d’expérience, des simulations d’une gamme d'opérations ont ainsi pu être effectuées à la granularité de l’Instruction de Travail sur un site non encore opérationnel et ce, à partir d’IT de la même gamme mesurée sur un autre site.
Conclusion
Nous avons réussi à construire un data model complexe, capable de simuler une gamme d’opérations. Elle a été définie par le monde physique, en mode bottom up (ou middle-out au sens défini dans [B]) en partant d’instances d’activités pour paramétrer le data model. C’est le schéma inverse du data model classique alimenté par le bureau d’étude en top-down.
Il reste cependant un problème rédhibitoire : modéliser ainsi un atelier manuellement prend au moins deux semaines. Pour industrialiser la modélisation de plusieurs usines comprenant des dizaines de postes équivalents, un gain de productivité significatif est nécessaire.
D’où le besoin d’outiller cette modélisation, ce qui fera l’objet du prochain article.